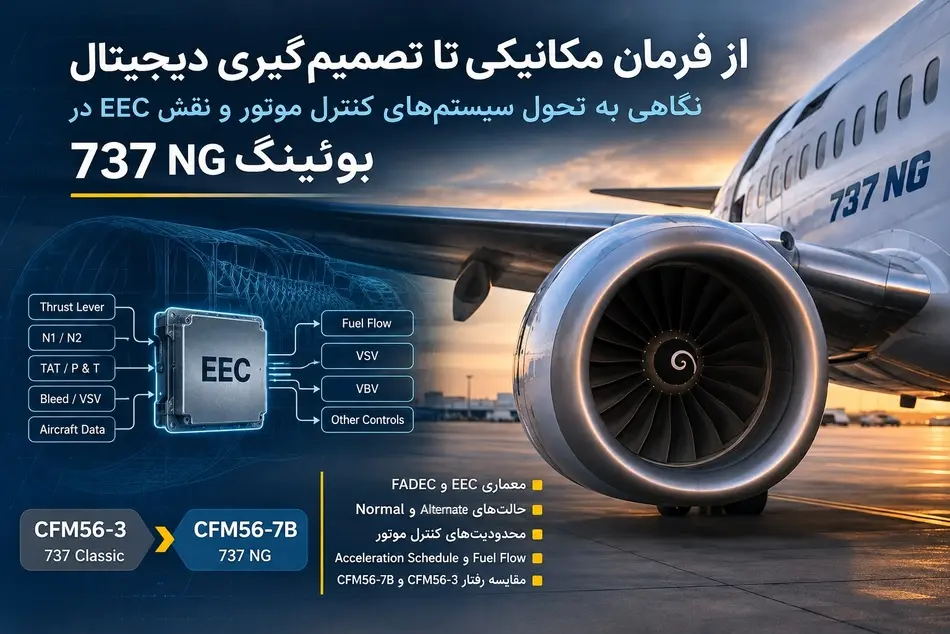
◄ نگاهی به تحول سیستم های کنترل موتور و نقش EEC در بوئینگ 737 سری NG
علیرضا عشاقی در یادداشت خود تاکید می کند: پیشرفت فناوری کنترل موتور، مسئولیت خلبان را از میان نبرده است، بلکه ماهیت دانش مورد نیاز او را تغییر داده است. شناخت عملکرد موتور دیگر تنها به درک روابط مکانیکی و پارامترهای عملکردی محدود نمی شود، بلکه مستلزم آشنایی با منطق تصمیم گیری سامانه های الکترونیکی، محدودیت های آن ها و رفتار موتور در شرایط عادی و غیرعادی است.
در تاریخ تکامل هواپیماهای تجاری، بسیاری از پیشرفت های فناورانه در بخش هایی اتفاق افتاده اند که از دید مسافران پنهان مانده اند. موتورهای توربوفن، با وجود شباهت های ظاهری میان نسل های مختلف، طی دهه های گذشته دستخوش تغییرات عمیقی در معماری کنترل، مدیریت عملکرد و حفاظت از محدودیت های عملیاتی شده اند. یکی از مهم ترین این تحولات، گذار از سیستم های کنترل سوخت هیدرومکانیکی به سامانه های الکترونیکی و در نهایت کنترل دیجیتال با اختیار کامل بوده است.
در نسل های قدیمی تر موتورهای جت، تنظیم جریان سوخت و مدیریت عملکرد موتور عمدتاً از طریق مجموعه ای از اجزای مکانیکی، هیدرولیکی و پنوماتیکی انجام می شود. این سامانه ها با دریافت ورودی هایی مانند موقعیت اهرم تراتل، فشار و دمای هوا و سرعت دورانی اجزای موتور، میزان سوخت مورد نیاز را تعیین می کنند. هرچند چنین معماری هایی از قابلیت اطمینان قابل توجهی برخوردار هستند، اما انعطاف پذیری آن ها در مدیریت هم زمان متغیرهای متعدد، در مقایسه با سیستم های دیجیتال امروزی، محدودتر است.
با توسعه فناوری پردازش دیجیتال و افزایش پیچیدگی موتورهای توربوفن، مفهوم کنترل الکترونیکی موتور اهمیت بیشتری پیدا کرد. واحد کنترل الکترونیکی موتور یا « Electronic Engine Control» که به اختصار با عنوان EEC شناخته می شود، امکان پردازش پیوسته اطلاعات دریافتی از سنسورها و تبدیل آن ها به فرمان های کنترلی دقیق را فراهم ساخت. در معماری پیشرفته تر FADEC یا « Full Authority Digital Engine Control»، کنترل موتور در محدوده طراحی شده به سامانه دیجیتال سپرده می شود و دیگر ارتباط مستقیمی میان جابه جایی اهرم تراتل و تعیین مکانیکی جریان سوخت وجود ندارد.
با این حال، EEC و FADEC مفاهیم کاملاً مترادفی نیستند. EEC به واحد الکترونیکی کنترل موتور اشاره دارد، در حالی که FADEC توصیف کننده معماری و سطح اختیار سامانه کنترل است. بنابراین، وجود یک واحد کنترل الکترونیکی در موتور الزاماً به معنای برخورداری آن از معماری FADEC نیست.
تحول کنترل موتور در خانواده بوئینگ 737
یکی از نمونه های قابل توجه این تحول را می توان در مقایسه دو نسل بوئینگ 737 سری های Classic و Next Generation مشاهده کرد. موتور CFM56-3 که در خانواده 737 سری Classic استفاده می شود، از معماری کنترل سوخت عمدتاً هیدرومکانیکی بهره می برد. در این موتور، واحد کنترل سوخت نقش اصلی را در تنظیم جریان سوخت و پاسخ به درخواست تراست ایفا می کرد و سامانه های الکترونیکی نیز وظایف کنترلی و نظارتی مشخصی بر عهده دارند.
در مقابل، موتور CFM56-7B مورد استفاده در خانواده 737 سری NG با معماری FADEC طراحی شده است. در این موتور،EEC به عنوان بخش اصلی سامانه کنترل، اطلاعات مربوط به وضعیت موتور، شرایط محیطی و درخواست تراست را دریافت و پردازش می کند و سپس فرمان های لازم برای تنظیم جریان سوخت و سایر اجزای قابل کنترل موتور را صادر می کند.
اهمیت این تغییر صرفاً در جایگزینی اجزای مکانیکی با مدارهای الکترونیکی نیست، بلکه در تغییر منطق مدیریت موتور نهفته است. در معماری دیجیتال، درخواست خلبان برای افزایش یا کاهش تراست، به جای تبدیل مستقیم به یک فرمان مکانیکی تنظیم سوخت، ابتدا در چارچوب مدل های کنترلی و محدودیت های تعریف شده موتور پردازش می شود.
EEC چگونه موتور 737 سری NG را مدیریت می کند؟
در موتور CFM56-7B، سیستم EEC اطلاعات متعددی را از سنسورهای موتور و سامانه های هواپیما دریافت می کند. سرعت دورانی روتورهای N1 و N2، شرایط دما و فشار، موقعیت اهرم تراتل و وضعیت برداشت هوای فشرده از جمله اطلاعاتی هستند که در محاسبات کنترلی نقش دارند.
در شرایط عادی،EEC با محاسبه N1 هدف و مقایسه آن با N1 واقعی، جریان سوخت را برای دستیابی به عملکرد مورد درخواست تنظیم می کند. هم زمان، فرمان های مربوط به برخی اجزای دیگر موتور نیز با توجه به شرایط عملکردی صادر می شوند. این ساختار موجب می شود مدیریت موتور در شرایط مختلف پروازی، از برخاست و صعود تا کروز و تقرب، بر پایه یک منطق کنترلی یکپارچه انجام شود.
EEC در 737 سری NG دارای دو کانال پردازشی است که قابلیت افزونگی را فراهم می کنند. در شرایط عادی، یکی از کانال ها کنترل فعال را بر عهده دارد و در صورت بروز برخی خرابی ها، امکان انتقال کنترل به کانال دیگر وجود دارد. این ویژگی احتمال از دست رفتن کنترل موتور بر اثر خرابی یک مسیر پردازشی را کاهش می دهد.
تفاوت Normal و Alternate Mode
یکی از ویژگی های مهم EEC در بوئینگ 737 سری NG، برخورداری از حالت های مختلف کنترل موتور است. در Normal Mode، سیستم با استفاده از اطلاعات معتبر محیطی و پروازی، عملکرد موتور را مطابق منطق استاندارد مدیریت می کند. اما در صورت از دست رفتن برخی اطلاعات مورد نیاز، EEC ممکن است وارد Soft Alternate Mode شود. در این حالت، سامانه با استفاده از داده های جایگزین و آخرین شرایط معتبر، تلاش می کند پیوستگی عملکرد موتور را حفظ کند و از تغییر ناگهانی تراست جلوگیری شود.
حالت Hard Alternate منطق متفاوتی دارد. در این وضعیت، کنترل موتور با استفاده از برنامه جایگزین انجام می شود و برای موقعیت یکسان اهرم تراتل، تراست تولیدشده می تواند از مقدار متناظر در Normal Mode بیشتر باشد. این تفاوت از منظر عملیاتی اهمیت زیادی دارد، زیرا خلبان ممکن است در شرایط مشابه، با پاسخ متفاوت موتور نسبت به جابه جایی اهرم گاز مواجه شود.
آیا کنترل دیجیتال به معنای حفاظت کامل از موتور است؟
یکی از برداشت های نادرست درباره سامانه های FADEC این است که وجود کنترل دیجیتال، به معنای حذف کامل احتمال تجاوز از محدودیت های موتور خواهد بود. در حالی که EEC موتور CFM56-7B حفاظت هایی در برابر تجاوز از محدودیت سرعت دورانی N1 و N2 فراهم می کند، این سیستم در تمام شرایط عملکردی، حفاظت کامل در برابر تجاوز EGT از Redline را تضمین نمی کند. این موضوع نشان می دهد که باید میان کنترل عملکرد موتور، محدودسازی برخی پارامترها و حفاظت کامل در برابر تمام شرایط غیرعادی تمایز قائل شد. بنابراین، حتی در هواپیمایی مجهز به FADEC، پایش پارامترهای موتور و شناخت محدودیت های عملیاتی همچنان بخشی جدایی ناپذیر از وظایف خلبان است.
تأثیر کنترل دیجیتال بر رفتار موتور
تفاوت معماری کنترل در موتورهای CFM56-3 و CFM56-7B می تواند در نحوه پاسخ موتور به درخواست تغییر تراست، مدیریت شتاب گیری و کاهش دور، جبران شرایط محیطی و کنترل محدودیت ها نمود پیدا کند. با این حال، نباید تمام تفاوت های رفتاری میان موتورهای 737 Classic و NG را صرفاً به سیستم EEC نسبت داد. تغییرات طراحی موتور، ویژگی های آیرودینامیکی، نسبت کنارگذر، اجزای داخلی، سامانه های جانبی و منطق کنترلی، همگی در شکل گیری رفتار نهایی موتور نقش دارند.
از منظر آموزش خلبانی، شناخت این تفاوت ها به ویژه هنگام انتقال از 737 Classic به NG اهمیت دارد. خلبانی که با منطق کنترل موتور در نسل قبلی آشناست، باید علاوه بر شناخت تفاوت های عملکردی، فلسفه جدید مدیریت تراست را نیز درک کند.
تحلیل رفتار موتور هنگام افزایش ناگهانی تراست
یکی از موقعیت هایی که تفاوت معماری کنترل موتور در آن اهمیت پیدا می کند، زمانی است که خلبان اهرم تراتل را به سرعت از یک موقعیت پایین به موقعیتی بالاتر منتقل می کند. چنین وضعیتی می تواند هنگام اجرای Go-Around، افزایش تراست پس از یک دوره پرواز با توان پایین یا پاسخ به یک تغییر عملیاتی رخ دهد.
در نگاه نخست، ممکن است تصور شود که افزایش سریع موقعیت اهرم تراتل باید به افزایش متناسب و فوری جریان سوخت منجر شود. اما موتور توربوفن، به دلیل ویژگی های ترمودینامیکی و دینامیکی خود، نمی تواند بدون محدودیت به چنین درخواستی پاسخ دهد. هنگامی که جریان سوخت افزایش می یابد، انرژی حرارتی حاصل از احتراق افزایش پیدا می کند. با این حال، افزایش سرعت دورانی کمپرسورها و توربین ها به زمان نیاز دارد. این تأخیر ناشی از اینرسی مجموعه های دوار و تغییرات تدریجی جریان هوا در مسیر موتور است.
اگر جریان سوخت با سرعتی بیش از ظرفیت پاسخ کمپرسور افزایش یابد، تعادل میان جریان هوا، نسبت فشار و انرژی حرارتی برهم می خورد. چنین شرایطی می تواند حاشیه پایداری کمپرسور را کاهش دهد و احتمال وقوع Compressor Stall یا Surge را افزایش دهد. همچنین افزایش بیش از اندازه سوخت ممکن است موجب افزایش غیرمجاز دمای گازهای موتور شود. به همین دلیل، چه در سیستم های هیدرومکانیکی و چه در سیستم های دیجیتال، افزایش جریان سوخت تابع محدودیت های مشخصی است.
نقش Acceleration Schedule
مفهوم « Acceleration Schedule» به مجموعه قواعدی اشاره دارد که تعیین می کنند موتور در شرایط مختلف با چه نرخی مجاز به افزایش توان و سرعت دورانی است. در موتور CFM56-3، بخش مهمی از این وظیفه از طریق سازوکارهای هیدرومکانیکی کنترل سوخت انجام می شود. این سازوکارها با استفاده از متغیرهایی مانند فشار، دما و سرعت دورانی موتور، میزان مجاز افزایش جریان سوخت را تعیین می کنند.
در موتور CFM56-7B، همین هدف در قالب منطق کنترلی دیجیتال EEC دنبال می شود. سامانه با دریافت اطلاعات موتور و شرایط محیطی، فرمان جریان سوخت را با توجه به نیاز عملکردی و محدودیت های تعریف شده تنظیم می کند. در نتیجه، تفاوت اصلی میان دو معماری را نباید در وجود یا نبود محدودیت شتاب گیری جست وجو کرد. هر دو موتور به چنین محدودیت هایی نیاز دارند. تفاوت اساسی در نحوه محاسبه، اعمال و هماهنگ سازی این محدودیت ها با سایر فرمان های کنترلی موتور است.
رابطه Fuel Flow و شتاب گیری موتور
جریان سوخت یا Fuel Flow یکی از متغیرهای اصلی در کنترل عملکرد موتور است، اما افزایش Fuel Flow به تنهایی نمی تواند شاخص دقیقی برای پیش بینی نرخ افزایش تراست باشد. تراست تولیدی موتور تابعی از شرایط جریان هوا، نسبت فشار کمپرسورها، دمای گازها، سرعت دورانی مجموعه های دوار و بازده اجزای مختلف موتور است. بنابراین، دو موتور ممکن است در شرایط متفاوت، با افزایش مشابه جریان سوخت، پاسخ یکسانی از نظر N1 یا تراست نشان ندهند.
در سیستم کنترل دیجیتال، EEC می تواند فرمان سوخت را در ارتباط با سایر متغیرهای کنترلی مدیریت کند. برای مثال، وضعیت Variable Stator Vanes و Variable Bleed Valves در حفظ شرایط مناسب عملکرد کمپرسور اهمیت دارد. این هماهنگی به موتور کمک می کند هنگام تغییرات گذرای توان، در محدوده های طراحی شده فعالیت کند. با این حال، وجود FADEC به معنای حذف تأخیر پاسخ موتور نیست. حتی در یک موتور با کنترل کاملاً دیجیتال، محدودیت های فیزیکی ناشی از اینرسی روتورها، پایداری کمپرسور و رفتار ترمودینامیکی همچنان وجود دارند.
مقایسه پاسخ موتورهای CFM56-3 و CFM56-7B
از منظر فنی، تفاوت دو موتور را می توان در نحوه تفسیر درخواست تراست بررسی کرد. در CFM56-3، موقعیت اهرم تراتل از طریق معماری کنترل عمدتاً هیدرومکانیکی به تغییرات جریان سوخت و عملکرد موتور منجر می شود. در این مسیر، سازوکارهای کنترل سوخت وظیفه دارند نرخ افزایش سوخت را متناسب با شرایط موتور محدود کنند.
در CFM56-7B، موقعیت اهرم تراتل به عنوان یک ورودی به EEC منتقل می شود و سامانه دیجیتال، درخواست تراست را در کنار اطلاعات محیطی، وضعیت موتور و محدودیت های کنترلی پردازش می کند. این تفاوت می تواند بر ویژگی های پاسخ گذرای موتور، نحوه تثبیت N1 و رفتار آن در شرایط مختلف تأثیر بگذارد.
با وجود این، نمی توان صرفاً بر اساس نوع معماری کنترل نتیجه گرفت که CFM56-7B در تمام شرایط سریع تر از CFM56-3 شتاب می گیرد. مقایسه واقعی زمان پاسخ دو موتور مستلزم بررسی داده های آزمون، شرایط اولیه موتور، ارتفاع، دما، سرعت پرواز و مقدار تغییر تراست درخواستی است.
اهمیت عملیاتی در Go-Around
در اجرای Go-Around، به ویژه پس از یک تقرب با تراست پایین، زمان مورد نیاز برای افزایش تراست اهمیت زیادی دارد. پس از درخواست افزایش تراست، موتور باید از شرایط اولیه خود به وضعیت عملکردی جدید برسد. این فرایند شامل افزایش جریان سوخت، شتاب گیری مجموعه های دوار و تثبیت پارامترهای موتور است. در 737 سری NG، EEC این فرایند را در چارچوب منطق کنترلی موتور مدیریت می کند. با این حال، خلبان همچنان باید روند افزایش N1، رفتار EGT و دستیابی به تراست مورد انتظار را پایش کند. این مسئله نشان می دهد که آشنایی با سیستم کنترل موتور، تنها موضوعی مرتبط با دانش فنی هواپیما نیست، بلکه مستقیماً با درک عملکرد هواپیما در مراحل حساس پرواز ارتباط دارد.
در نهایت، مقایسه CFM56-3 و CFM56-7B نشان می دهد که تحول از کنترل هیدرومکانیکی به FADEC، محدودیت های بنیادی موتور توربوفن را از میان نبرده است. آنچه تغییر کرده، شیوه مدیریت این محدودیت ها، پردازش اطلاعات و هماهنگ سازی فرمان های کنترلی برای دستیابی به عملکرد مورد درخواست است.
سخن پایانی
توسعه سیستم های کنترل الکترونیکی موتور را نمی توان صرفاً پیشرفتی در تجهیزات الکترونیکی هواپیما دانست. این تحول، بخشی از تغییر بنیادین در نحوه تعامل انسان با سامانه های پیشرانش است. در گذشته، بخش عمده ای از رفتار موتور حاصل پاسخ مستقیم سازوکارهای مکانیکی و هیدرومکانیکی به شرایط عملیاتی بود. در نسل های جدید، این پاسخ بیش از پیش توسط الگوریتم های کنترلی، اطلاعات سنسورها و محدودیت های از پیش تعریف شده مدیریت می شود.
بوئینگ 737 سری NG نمونه ای روشن از این گذار است. هواپیمایی که در آن، حرکت اهرم تراتل همچنان توسط خلبان انجام می شود، اما تفسیر این حرکت و تبدیل آن به عملکرد واقعی موتور، در اختیار یک سامانه کنترل دیجیتال قرار دارد.
در نهایت، پیشرفت فناوری کنترل موتور، مسئولیت خلبان را از میان نبرده است، بلکه ماهیت دانش مورد نیاز او را تغییر داده است. شناخت عملکرد موتور دیگر تنها به درک روابط مکانیکی و پارامترهای عملکردی محدود نمی شود، بلکه مستلزم آشنایی با منطق تصمیم گیری سامانه های الکترونیکی، محدودیت های آن ها و رفتار موتور در شرایط عادی و غیرعادی است.